
四年自主航行五万海里后,“智飞”号为啥还离不开船长?
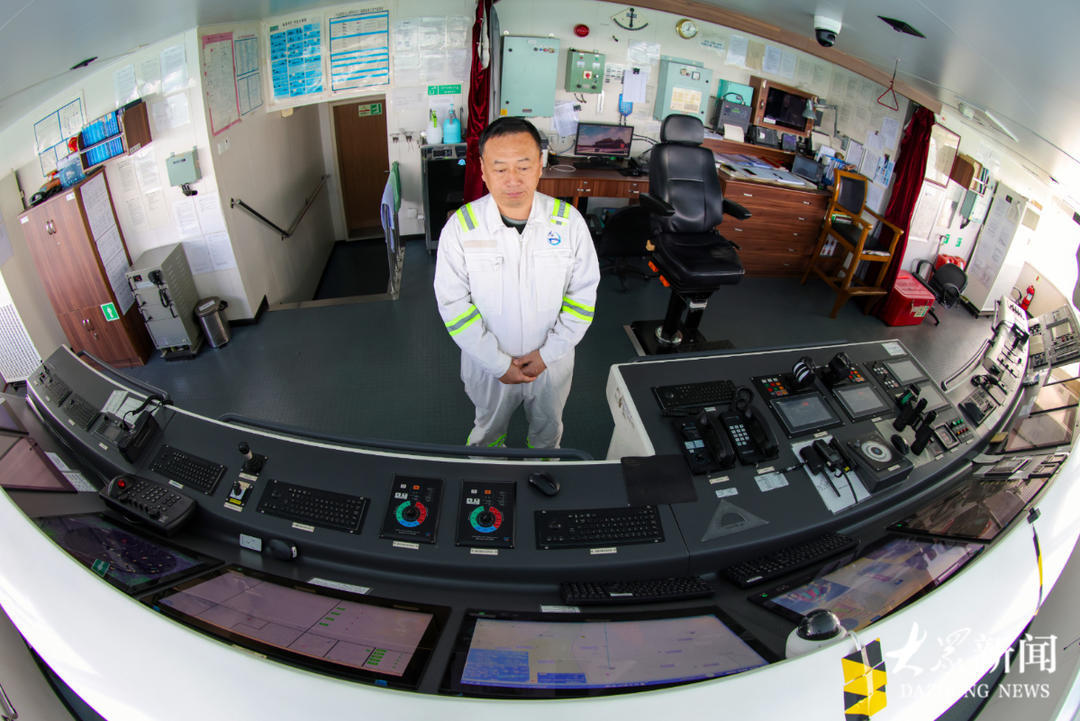
11月18日,“智飞”号在内锚地停着,船长纪玉丛站在驾驶台前查看船舶各项数据。即便拥有无人自主航行能力,“智飞”号航行中船长仍需值守在驾驶台前的自主航行系统显示屏前,以备应急处置。其他同吨位船舶在航行时,驾驶室往往要配备2个人。
11月18日凌晨,青岛港,“智飞”号迎来第1566次商业自主航行。作为全球首艘投入商业运营的智能航行集装箱船,它本该呈现一幅“科技接管一切”的画面。但记者上船后看到的是另一幕:从离泊到进入航线,船长纪玉丛不必亲自操控,却始终守在驾驶台前。四年了,这艘主打无人自主航行的船,为什么还要一个船长盯着?
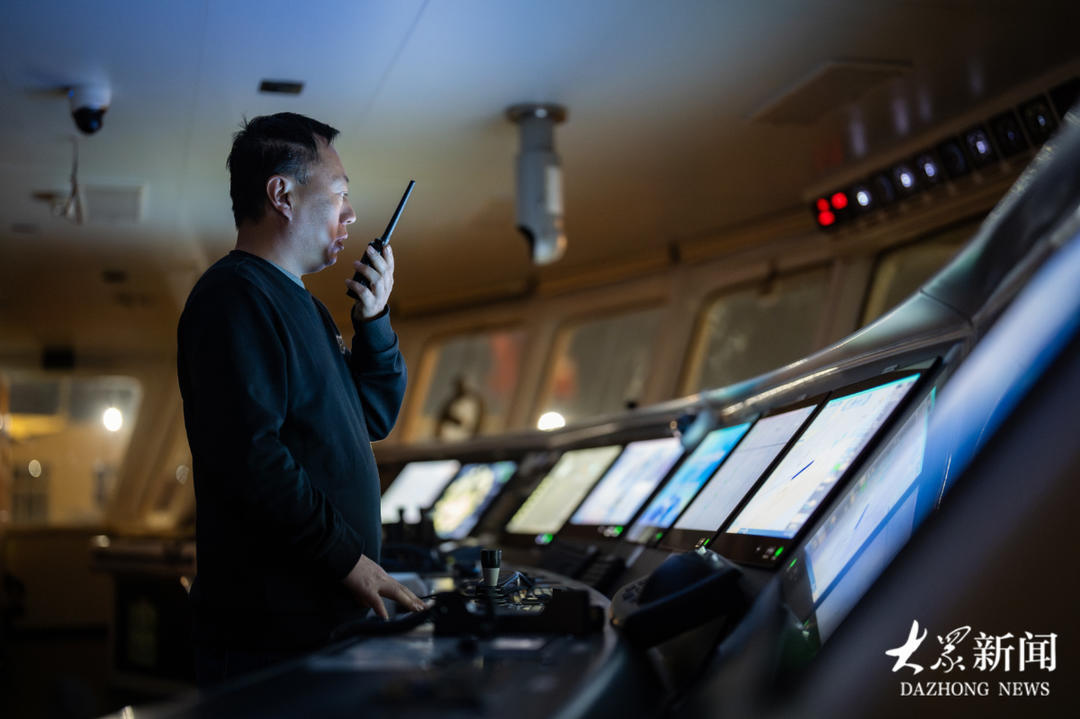
11月18日凌晨,船长纪玉丛接到通知,停靠在青岛港的“智飞”号可以离港。
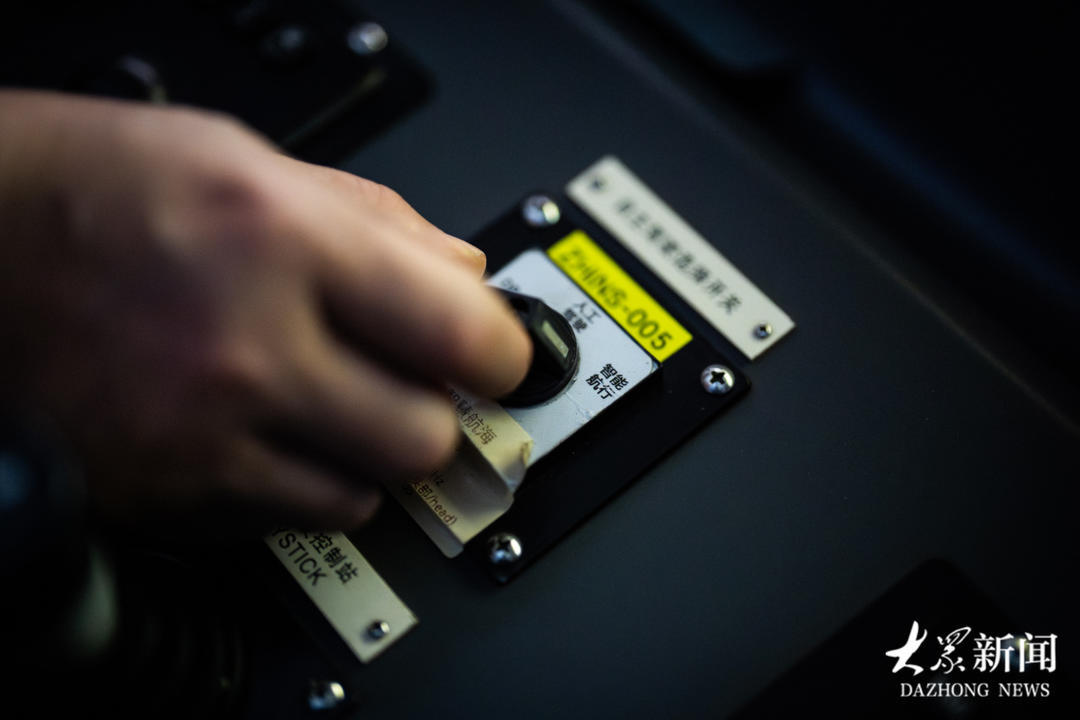
“智飞”号上搭载自主靠离泊系统、自主航行系统等,但按照港口要求,船只需要人工干预 驶出港口。
船会自己开,得有人能随时“踩刹车”
答案藏在它“会自己开”却还不敢完全放手的能力边界里。纪玉丛说,“智飞”号从2022年4月投入商业运营至今,航程已超5万海里。它具有人工驾驶、远程遥控驾驶和自主航行三种驾驶模式,能够实现航行环境智能感知认知、航线自主规划、智能避碰、自动靠离泊和远程遥控驾驶等功能。从技术指标看,这是一艘“会自己开”的船。但“会自己开”不等于“能自己应对一切”,船长守在驾驶台前,正是为了在系统拿不准的时候随时“踩刹车”。
2022年“智飞”号刚下水时,自主避碰已经能应付开阔水域场景。两条、三条船交叉相遇,它自己能躲开。但一开进船多、交通流密的水域,遇上复杂会遇,为了保证安全,它只能选择停下来避让。“咱跑船的人都知道,正常航行很少靠‘停车’避让,一般是转向、调速来躲。刚下水那会儿,系统还做不到这么灵活。”“智飞”号智能船的运营负责人田亚峰告诉记者,“最主要的原因是实船数据太少,很多复杂会遇算法之前没有真实案例可参考,模型见过的局面有限,遇到复杂情况不敢做更灵活决策,只能优先保守避险。”
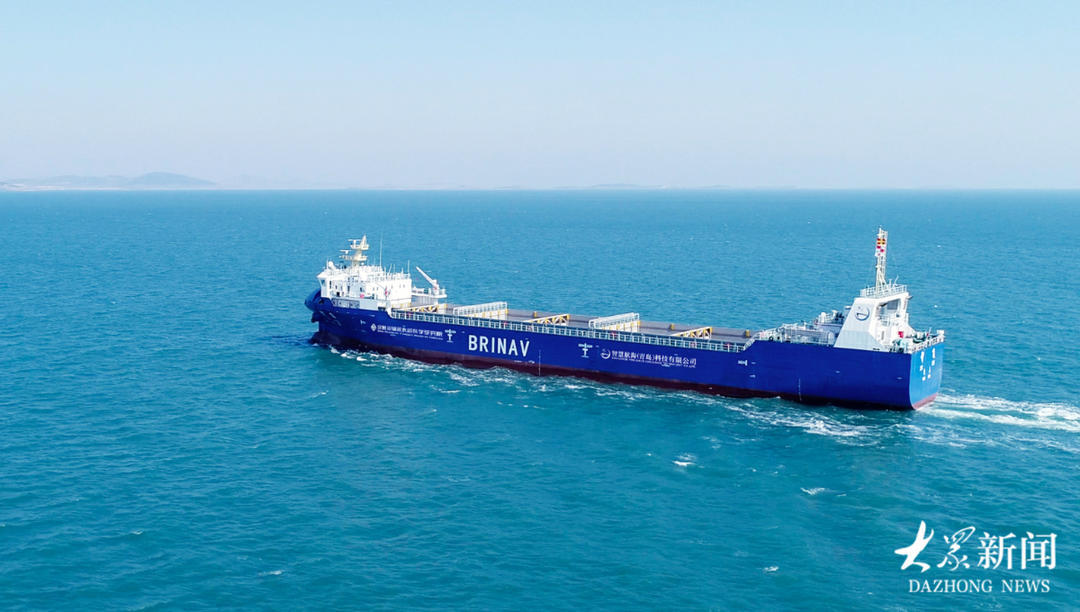
“智飞”号在海上航行时的画面。据了解,目前“智飞”号承担青岛港前湾港区至青岛大港港区、青岛港前湾港区至董家口、青岛港前湾港区至日照的内支线运输任务。(该图片由受访企业提供)
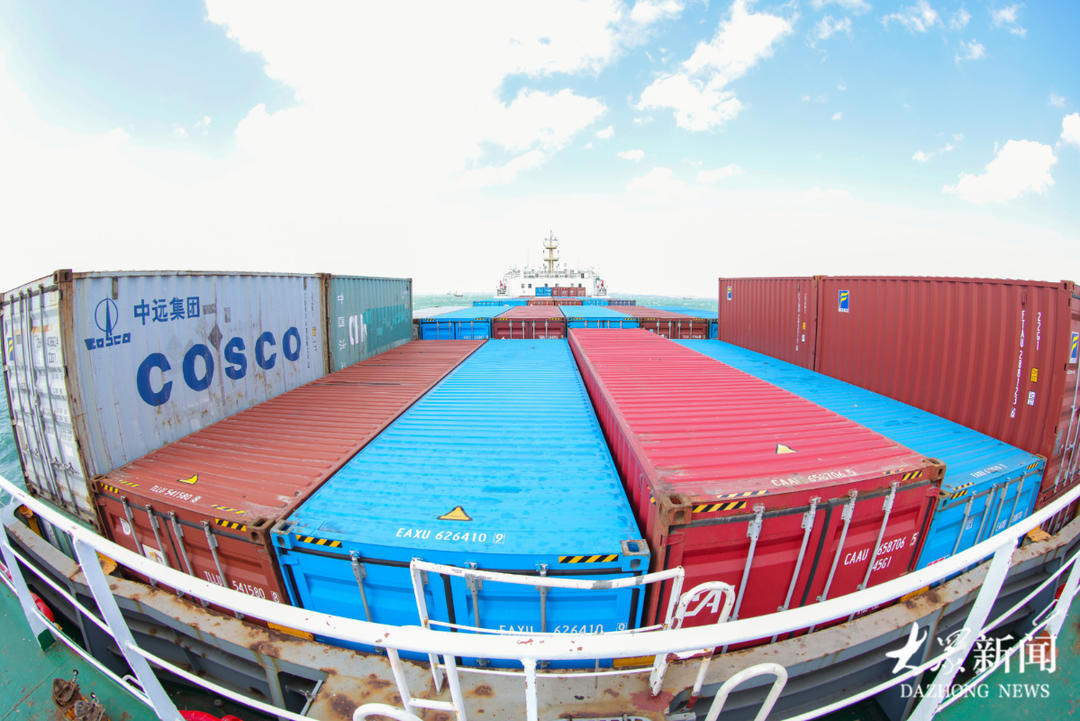
“智飞”号是一艘在商业运营中开展遥控驾驶和自主航行示范应用的智能航行集装箱商船。该船总长117.15米,型宽17.32米,型深9.9米,载箱量316个,设计航速12节,续航4500海里。
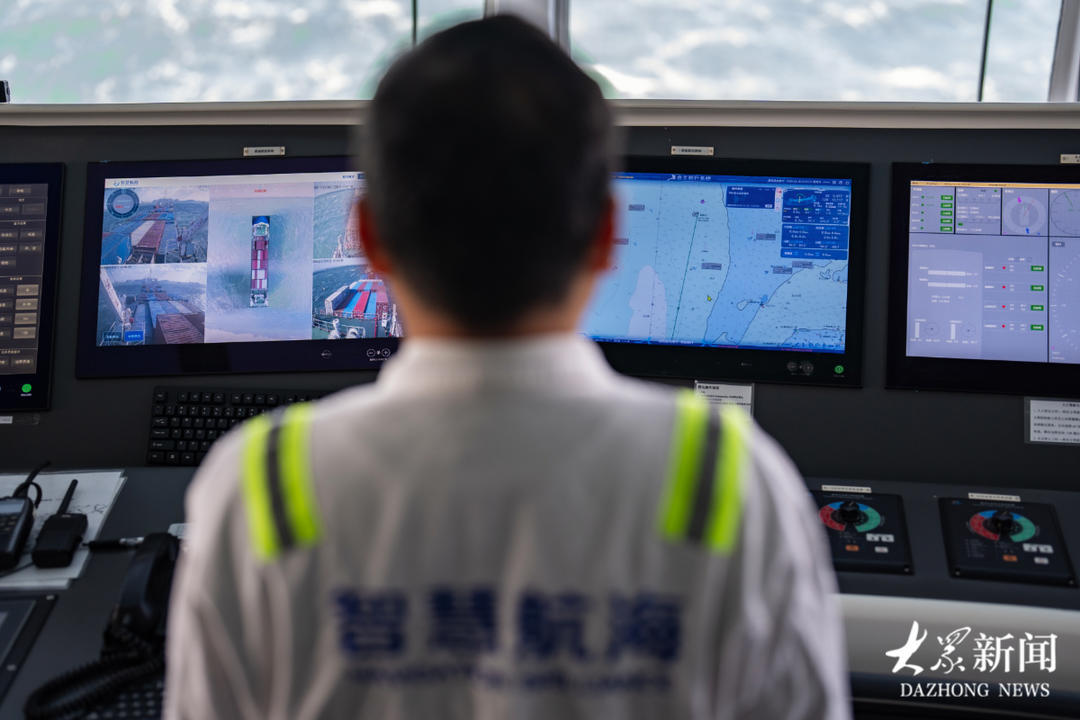
“智飞”号搭载国内自主研发的智能航行核心系统,是国内首艘面向商业运营的智能航行集装箱船,支持人工驾驶、远程遥控、无人自主航行三种航行模式。
除此之外,国际海事组织2026年通过的MASS规则也划定了一条底线:船长和岸基远程操作人员必须具备解读系统输出、监督自动化运行以及在必要时超越系统决策的能力。这不是保守,而是明确了一条底线:自主系统的每一次输出,都需要一个能说“停”的人站在回路里。
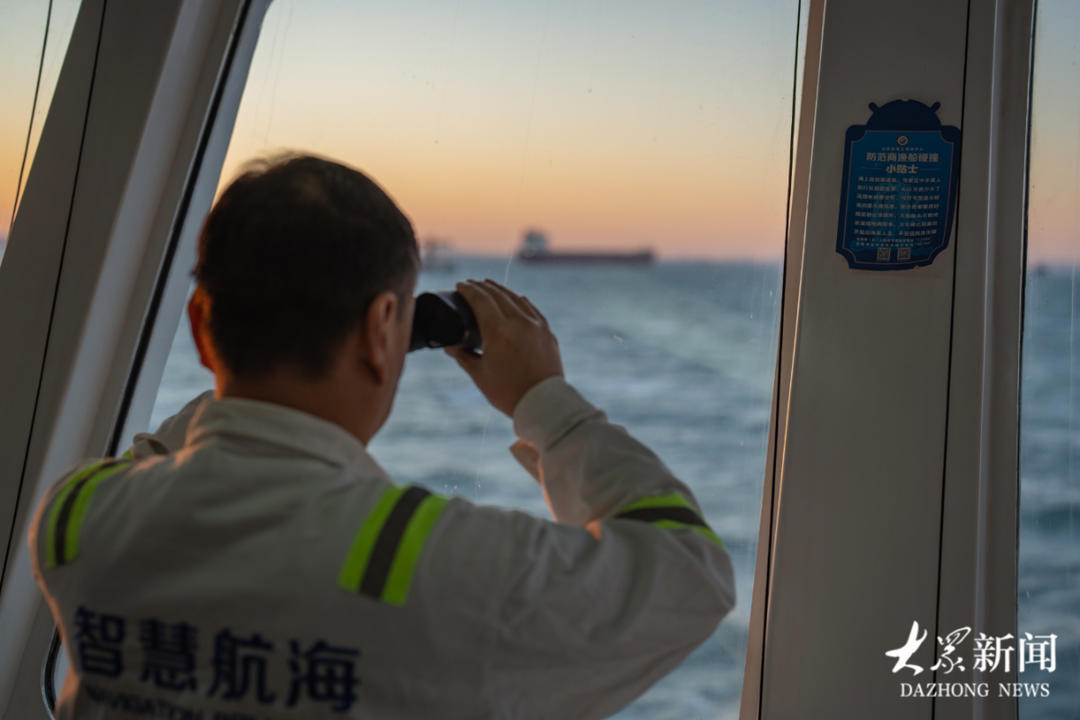
11月18日16时50分,纪玉丛正拿着望远镜,仔细瞭望海面情况。由于大风天气原因,“智飞”号只能在内锚地等候进港。
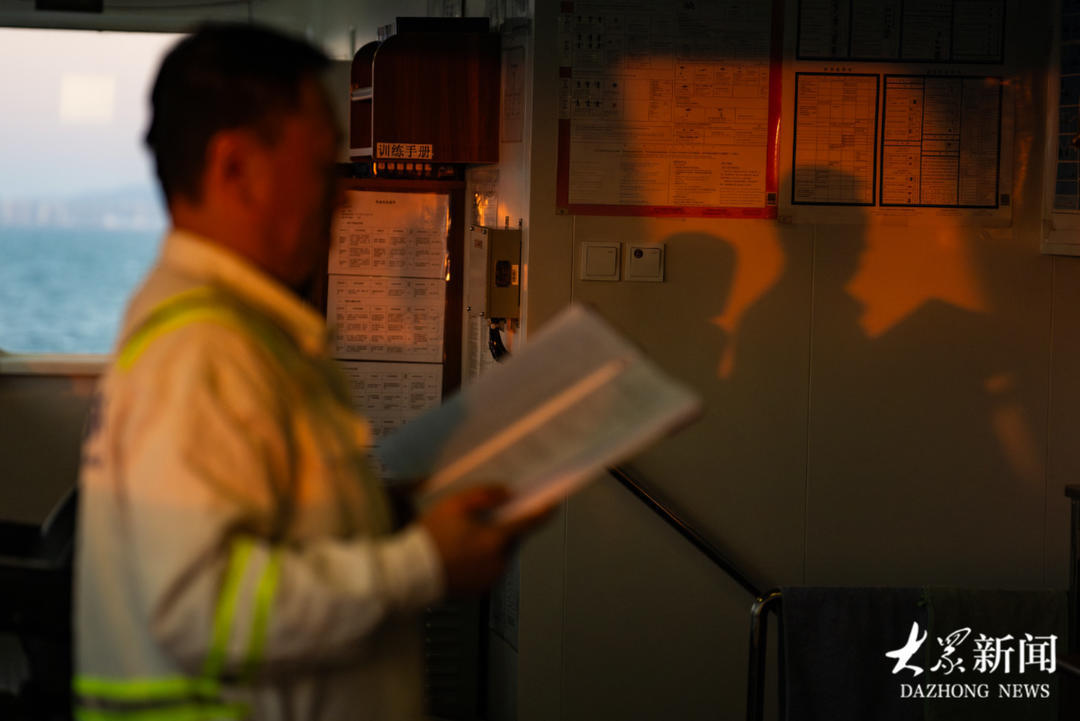
11月18日下午,纪玉丛在“智飞”号驾驶室里查看航海日志。
在无人自主航行中能否确保安全,是纪玉丛最常挂在嘴边的问题;而如何做到这一点,正是他和研发团队着力攻克的最大难点。在船上干了30年、陪伴“智飞”号近三年的“老船长”纪玉丛,对“停”这个字有具体的感受。“船在自主航行的时候,系统远远就能发现目标船,碰撞危险出现时报警,避让航线会自动生成,一般不需要人为干扰。”纪玉丛说,“但有些渔船不熟悉避碰规则,当对方该让不让、强行穿越时,系统便不能按照内置的避碰规则作出正确的抉择。”这时候,“老船长”纪玉丛必须接管操作。
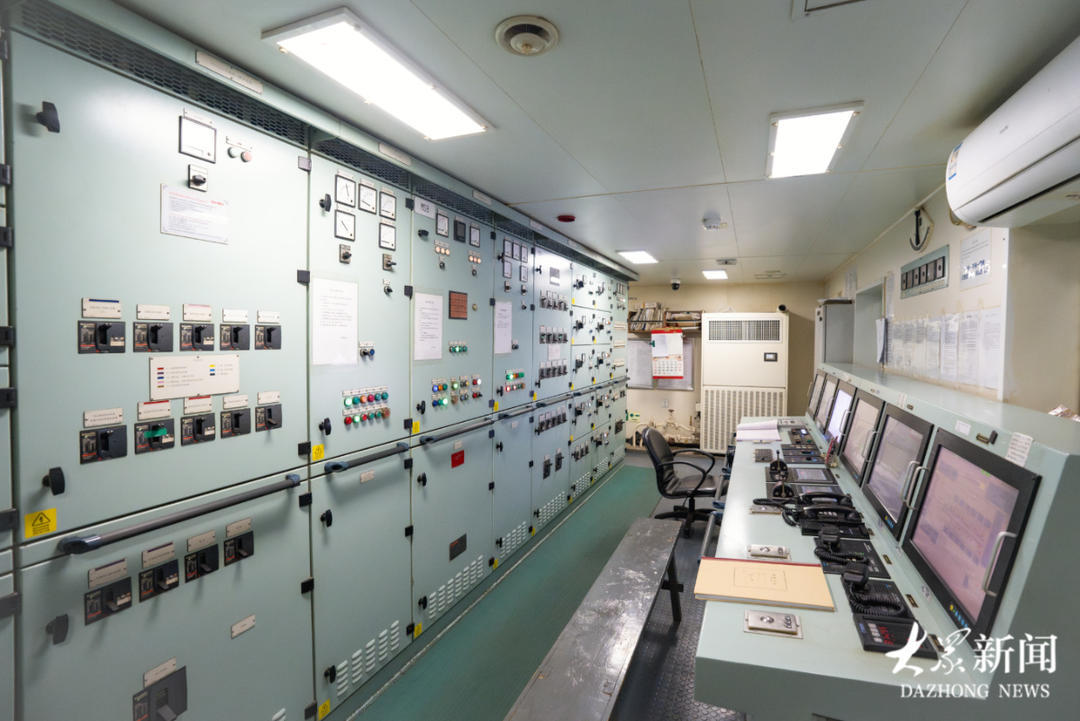
“智飞”号上设置无人机舱,设备正常运行的时候不需要人员在舱内值守,当参数出现异常时,船上的轮机长可以随时收到报警。
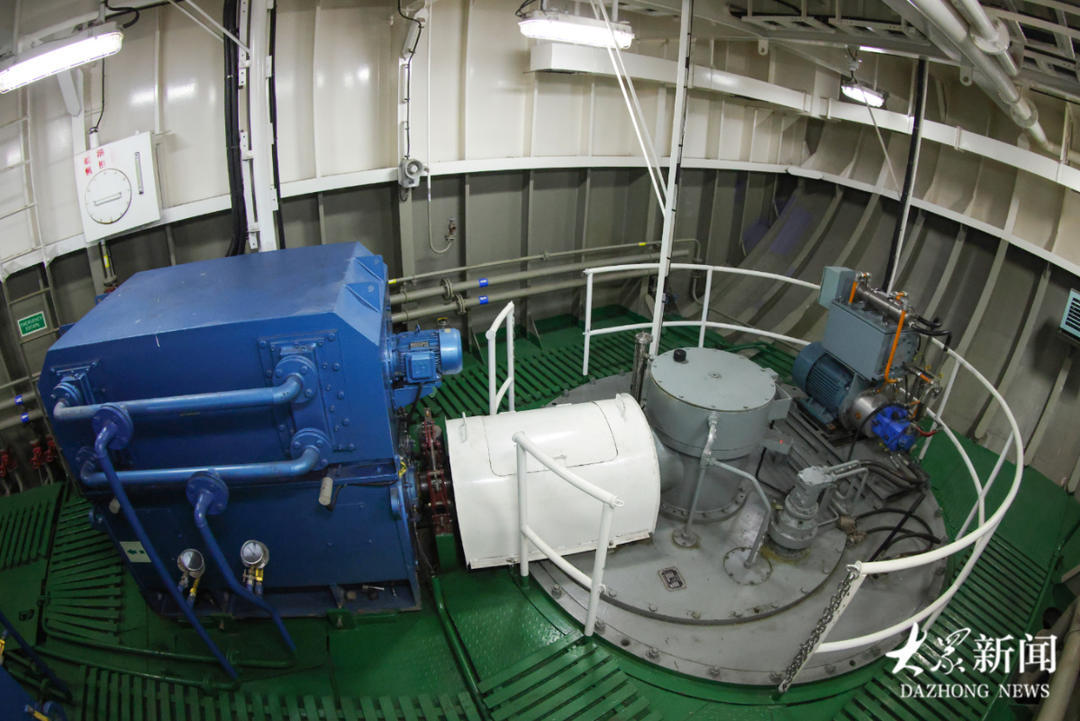
“智飞”号上使用的是全回转舵桨装置,该装置是一种可360度旋转的船舶推进与操舵一体化装置,通过伞齿轮传动系统使螺旋桨绕竖轴转动,能任意改变推力方向,无需单独舵系即可实现船舶操纵,实现推进和操纵一体化,大幅提升船舶机动性,进一步丰富了智能船舶动力构型选项,验证了该构型适配智能化航行的工程可行性。
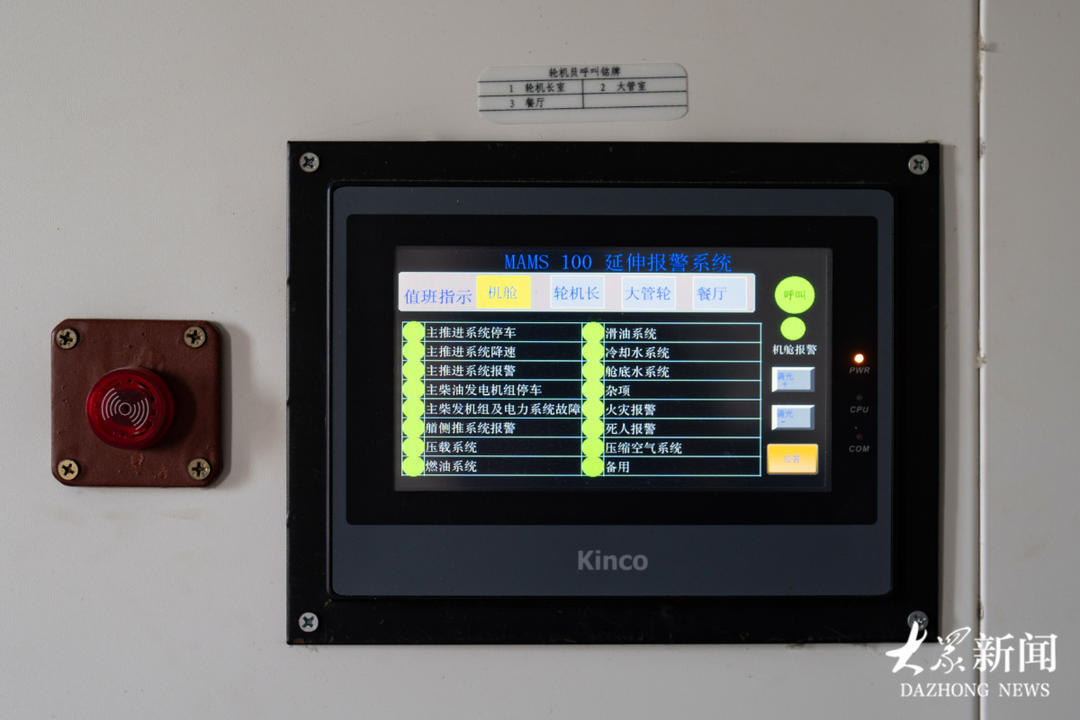
设置在船员房间内的报警系统。
机舱也是如此。船上配备的无人机舱能在船上设备参数异常时,确保工作人员在驾驶室、房间、餐厅乃至岸上的运控中心收到报警。但若船上没有人,一个灯泡坏了、一条管线出现问题,数据传得回来,手伸不过去。
因此,“智飞”号船上仍留了十个人,比同吨位船少了三分之一。
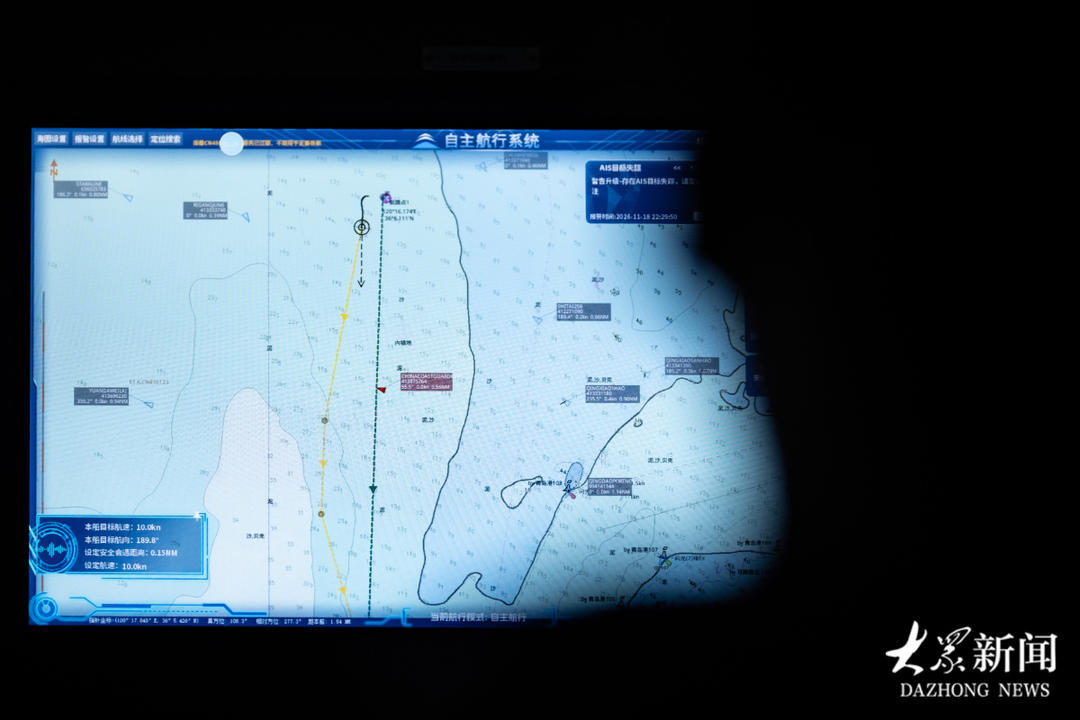
11月18日晚上10点多,“智飞”号从内锚地出发,驶向青岛港前湾港区。船长纪玉丛盯在自主航行系统显示屏前,看着“智飞”号(屏幕上黑色圆形靶状标记)沿着自主规划的航线(绿色)进行自主循迹航行,并正在对船首方向存在碰撞危险的船舶(红色箭头)进行自主避让(黄线是系统自主规划的避让航线)。
四年,从“L2到L3”,系统仍在学习的路上
即使在海上航行了两年后,“智飞”号的自主航行系统在受限水域遭遇多船交汇时仍存在判断不准确,制定避碰方案不坚决的情况。纪玉丛说,2024年,自己刚接手的时候,“智飞”号在避让时,时常出现“一会儿向右一会儿向左”的情况。他把问题反馈给研发部门,两三个月后,系统的决策变得果断了。
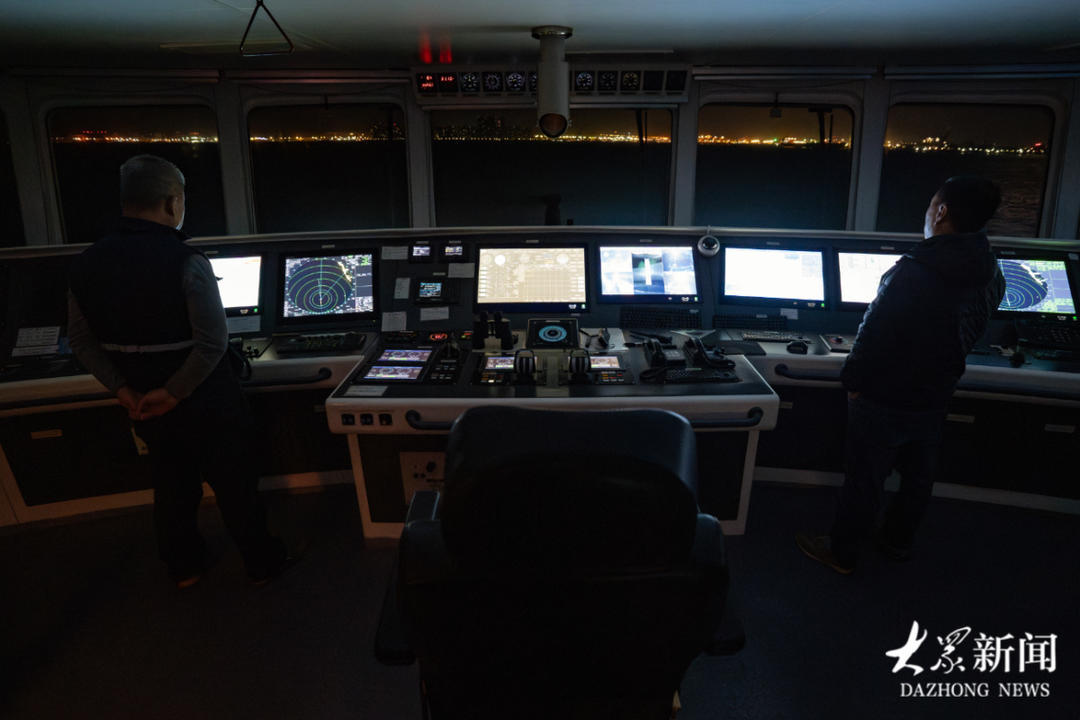
“智飞”号智能船的运营负责人田亚峰告诉记者,从技术层面来讲,“智飞”号在航行的时候可以一个人在驾驶台值守,但是按照当下的规定,在实际操作中仍需要一个驾驶员和一个水手在驾驶台值班。
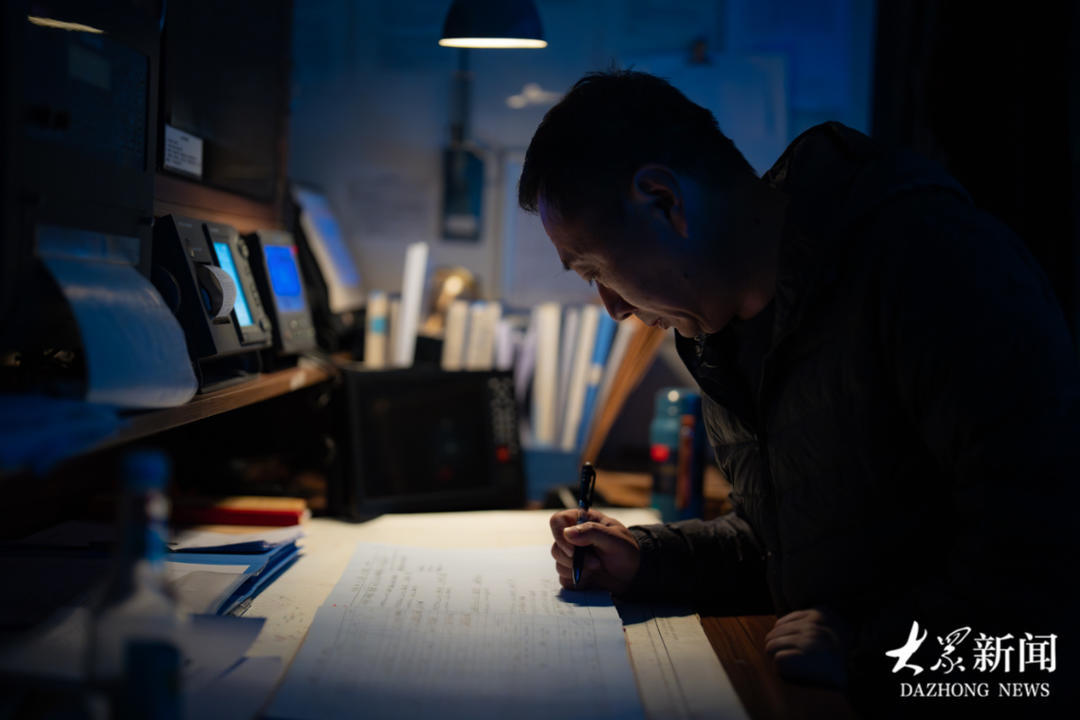
11月18日深夜,纪玉丛在“智飞”号驾驶室里记录新的航海日志。
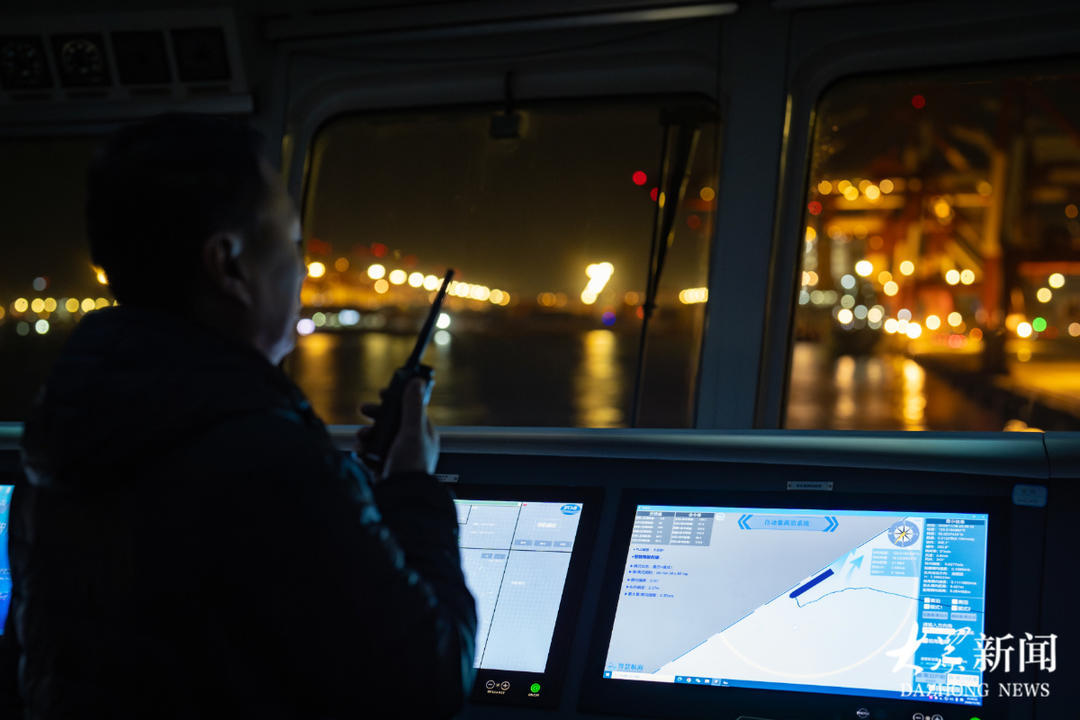
11月18日11时许,“智飞”号抵达青岛港前湾港区,纪玉丛一边盯着自主靠离泊系统操控船舶靠港,一边联系大副、二副带缆。由于港口配备的自动船舶靠泊系统数量有限,船舶靠港时的部分工作仍需要人工完成。
从投入运用至今的四年里,“智飞”号一边跑一边收集真实航行场景,技术团队拿着现场数据反复打磨算法,一点点优化避碰决策逻辑。到现在,系统已积累上百万次避碰决策样本。再开到交通密集、情况复杂的水域,“智飞”号不用动不动就“停车”。如今,自主航行下的“智飞”号从只能“让”两三条船,到能同时处理五六条船的会遇局面。
另一个被纪玉丛“盯”出来的问题是航向。五六级风时,船会像蛇一样摆,有时会偏离计划航线0.2到0.3海里。经过他的记录、反馈,如今偏移被压到几乎可以忽略。
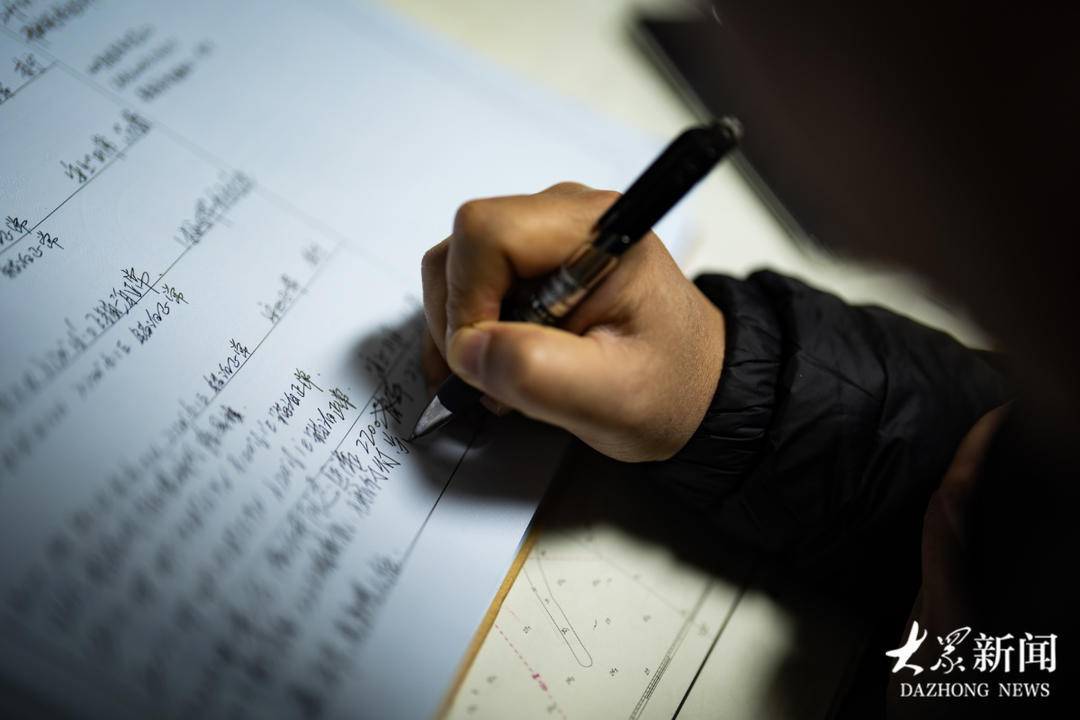
“智飞”号停稳后,纪玉丛根据此次航行的录屏回放,对避让效果进行分析并记录下来,稍后会录入电脑反馈给研发部门。评估效果分为优、良、差三个等级,他对此次避让效果的评估为优。
机器擅长标准化计算、感知和重复作业,但海上充满难以预判的突发场景,层出不穷的现实状况很难全部写进算法逻辑。经过四年历练的“智飞”号,仍存在把大浪误判为障碍物进而控制船舶绕行等问题。
几个月磨一个调整,慢功夫都在“水池”里
智慧航海(青岛)科技有限公司开发长刘帆说,船员将航行过程中遇到的问题反馈给研发部门,研发部门据此对系统进行调整,而一次调整往往需要几个月的“慢功夫”才能见效。
在青岛即墨,有一个为“智飞”号设立的水池仿真实验室。研发人员针对航行中出现的问题升级系统后,会在这里对自主航行系统进行智能航行分布式仿真测试,模拟船舶真实航行状态,采集避让效果数据。
这里还有一个岸基远程操作室,配备一套能够控制船舶航行的远程遥控系统。刘帆说,该系统主要用于船舶突发险情时在岸上实现紧急接管,以规避航行紧迫危险,船舶最高操控权限仍保留在船上。开发“智飞”号远程遥控模式的初衷,是未来真正实现“无人”后,遇险时岸上人员可以远程接管船舶。
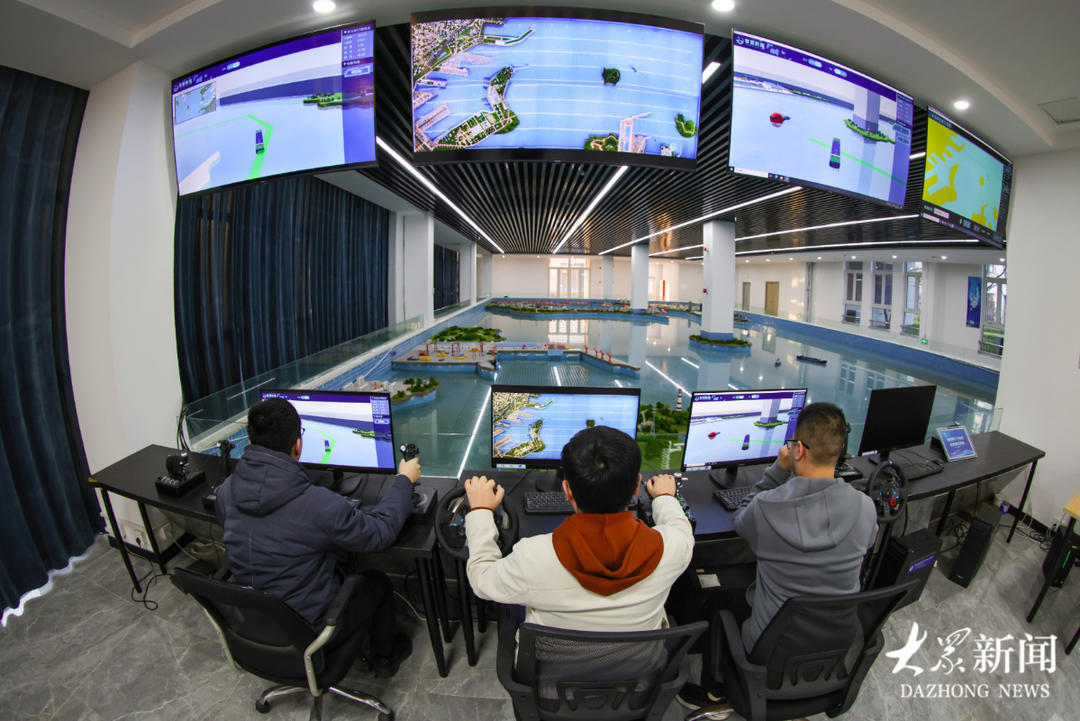
11月19日,在青岛市即墨区的智慧航海(青岛)科技有限公司的水池仿真实验室,研发人员正在对自主航行系统进行智能航行分布式仿真测试,模拟船舶真实航行状态,采集避让效果数据。
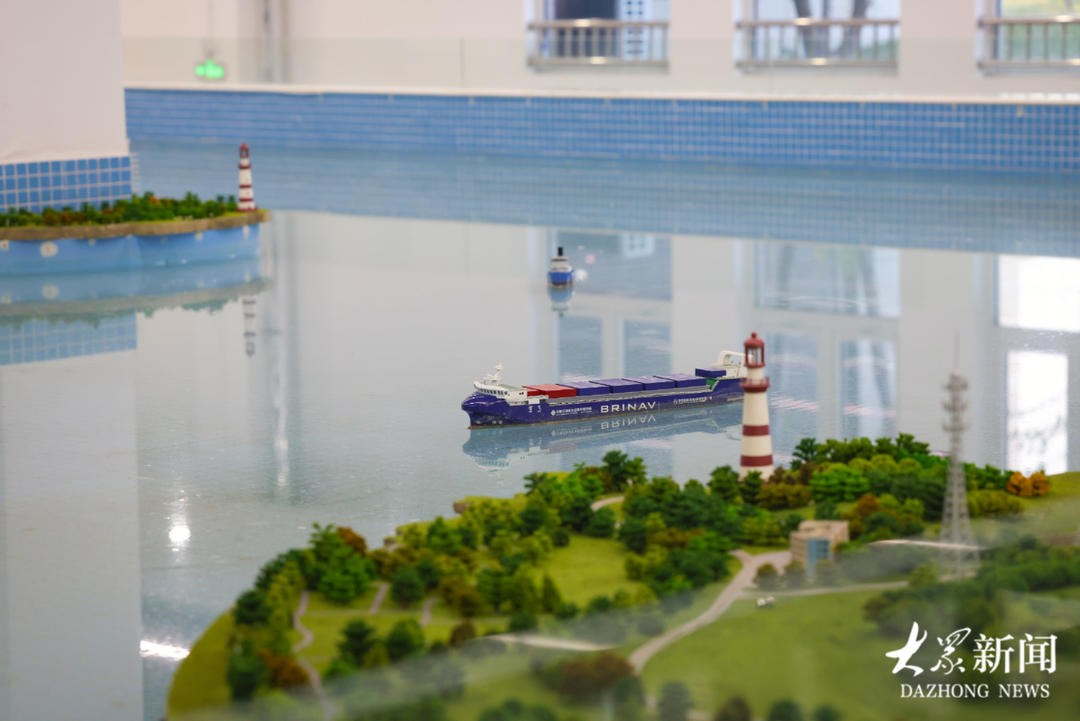
“智飞”号模型在水池中按照既定航线航行,工作人员可以遥控小船进入该航线,测试“智飞”号模型的避让决策能力。
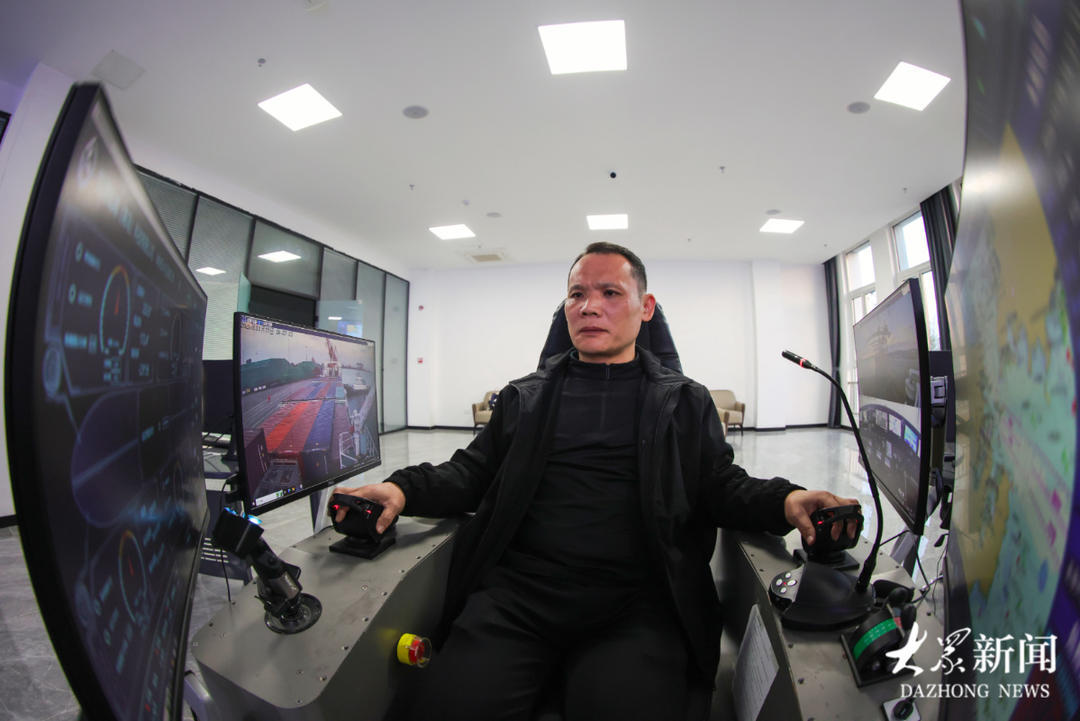
11月19日下午,在青岛市即墨区的智慧航海(青岛)科技有限公司的运控中心,“智飞”号智能船的运营负责人田亚峰演示远程遥控功能。远程遥控模式主要用于船舶突发险情时,在岸上实现紧急接管,规避航行紧迫危险,船舶最高操控权限仍保留在船上。开发“智飞”号远程遥控模式的初衷,是未来真正实现“无人”后,遇险时,岸上人员可以远程接管船舶。
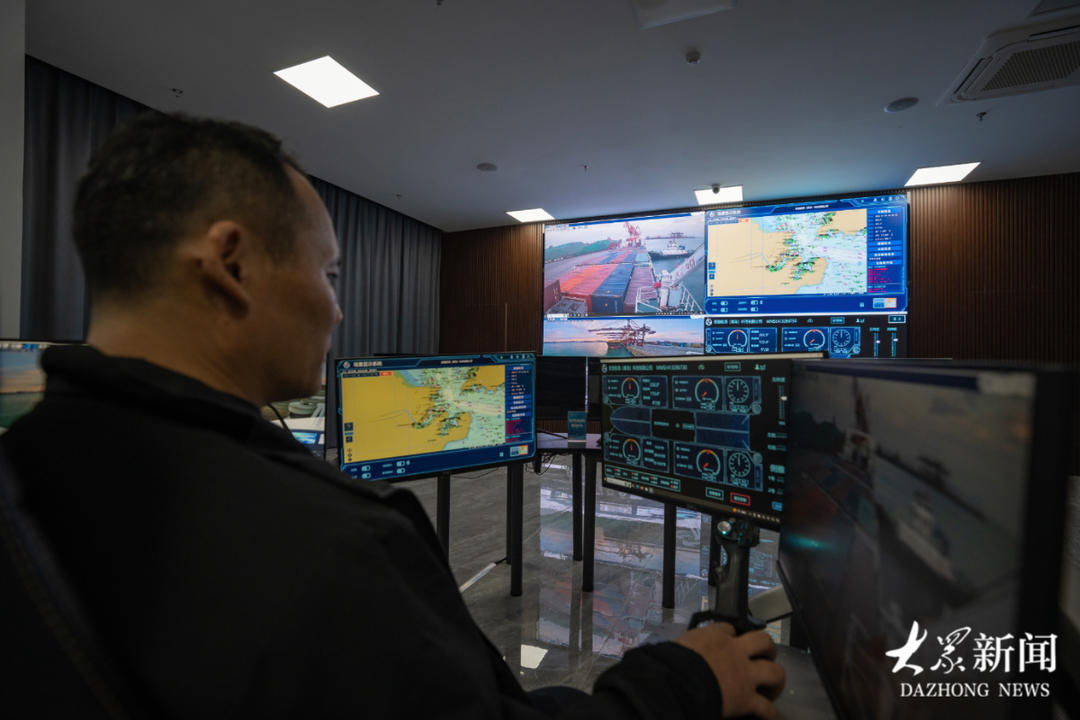
11月19日下午,在青岛市即墨区的智慧航海(青岛)科技有限公司的运控中心,“智飞”号智能船的运营负责人田亚峰介绍,未来智能船舶从业人员,既要掌握传统航海专业知识,还需学习智能系统、网络安全、岸上运控中心应急处置等新技能,企业正联合海事部门、院校推进智能船员相关培训。
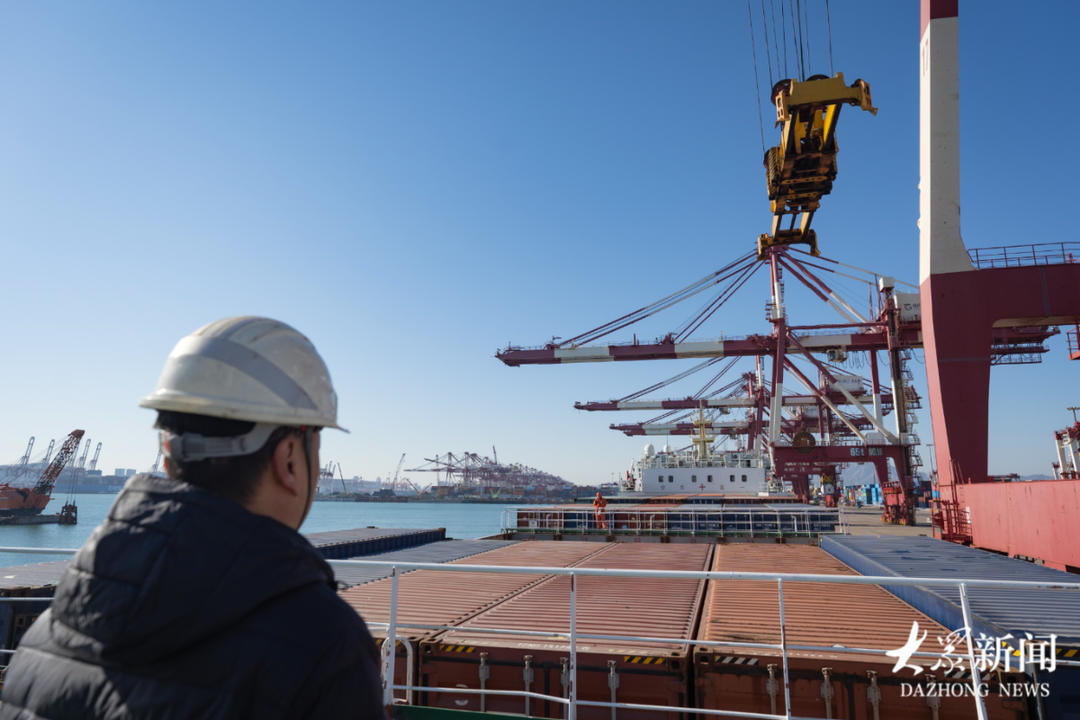
11月19日,纪玉丛看着几乎满载的“智飞”号,按照计划,下午或晚上他们将再度出发。
11月19日,经过了前一夜的卸货、装货,纪玉丛所在的“智飞”号又将踏上新的航程。记者问他,担不担心将来船上不再需要留人了,你会失业?他说,智能化是趋势,只要船还在航行,我们船员的价值就一直在。
(大众新闻记者 毕胜 王青山 策划 马玉峰 王磊)